
Install the app
How to install the app on iOS
Follow along with the video below to see how to install our site as a web app on your home screen.
Anmerkung: This feature may not be available in some browsers.
Du verwendest einen veralteten Browser. Es ist möglich, dass diese oder andere Websites nicht korrekt angezeigt werden.
Du solltest ein Upgrade durchführen oder ein alternativer Browser verwenden.
Du solltest ein Upgrade durchführen oder ein alternativer Browser verwenden.
Accelerometer daten umwandeln
- Themenstarter brilzi89
- Beginndatum
Java:
public void onSensorChanged(SensorEvent event) {
    if (event.sensor.getType() == Sensor.TYPE_ACCELEROMETER)
      gravity = event.values;
    if (event.sensor.getType() == Sensor.TYPE_MAGNETIC_FIELD)
      geomagnetic = event.values;
    if (mGravity != null && geomagnetic != null) {
      float R[] = new float[9];
      float I[] = new float[9];
      boolean success = SensorManager.getRotationMatrix(R, I, gravity, geomagnetic);
      if (success) {
        float orientation[] = new float[3];
        SensorManager.getOrientation(R, orientation);
        myAzimut = orientation[0]; // myAzimut is The geomagnetic inclination angle in radians.
      }
   }
}Was genau?aber funktioniert bei mir nicht
der wert am Handy geht trotzdem nur von 0 bis 10, wenn ich das Handy um 45grad drehe :/
hier mal mein Code:
hier mal mein Code:
Java:
public class WinkelmessActivity extends AppCompatActivity {

    private SensorManager sensorManager;


    // Gravity rotational data
    private float gravity[];
    // Magnetic rotational data
    private float magnetic[]; //for magnetic rotational data
    private float accels[] = new float[3];
    private float mags[] = new float[3];
    private float[] values = new float[3];

    // azimuth, pitch and roll
    private float azimuth;
    private float pitch;
    private float roll;

    TextView xValue, zValue, yValue;


    @Override
    protected void onCreate(Bundle savedInstanceState) {
        super.onCreate(savedInstanceState);
        requestWindowFeature(Window.FEATURE_NO_TITLE);
        getWindow().setFlags(WindowManager.LayoutParams.FLAG_FULLSCREEN,
                WindowManager.LayoutParams.FLAG_FULLSCREEN);
        setContentView(R.layout.activity_winkelmess);


        SensorManager sManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);

        sManager.registerListener(mySensorEventListener, sManager.getDefaultSensor(Sensor.TYPE_ACCELEROMETER),SensorManager.SENSOR_DELAY_NORMAL);
        sManager.registerListener(mySensorEventListener, sManager.getDefaultSensor(Sensor.TYPE_MAGNETIC_FIELD),SensorManager.SENSOR_DELAY_NORMAL);

        xValue = (TextView) findViewById(R.id.xValue);
        zValue = (TextView) findViewById(R.id.zValue);
        yValue = (TextView) findViewById(R.id.yValue);


    }

    private SensorEventListener mySensorEventListener = new SensorEventListener() {
        public void onAccuracyChanged(Sensor sensor, int accuracy) {
        }

        public void onSensorChanged(SensorEvent event) {
            if (event.sensor.getType() == Sensor.TYPE_ACCELEROMETER)
                accels = event.values;
            if (event.sensor.getType() == Sensor.TYPE_MAGNETIC_FIELD)
                mags = event.values;
            if (mags != null && accels != null) {
                gravity = new float[9];
                magnetic = new float[9];
                boolean success = SensorManager.getRotationMatrix(gravity, magnetic, accels, mags);
                if (success) {
                    float orientation[] = new float[3];
                    SensorManager.getOrientation(gravity, orientation);
                     azimuth = orientation[0]; // myAzimut is The geomagnetic inclination angle in radians.

                    azimuth = orientation[0];
                    Math.toDegrees(azimuth);

                    xValue.setText("X: " + event.values[0]);

                }
            }
        }

    };
}Ich habe keine Ahnung aber vielleicht geht das ja:der wert am Handy geht trotzdem nur von 0 bis 10, wenn ich das Handy um 45grad drehe
45° = 10 ?
Was wenn:
10 *9/2
Dann kommt da 45 raus.
Ich kenne mich damit nicht aus was da für werte zurück kommen

mihe7
Top Contributor
Vielleicht solltest Du nichtder wert am Handy geht trotzdem nur von 0 bis 10, wenn ich das Handy um 45grad drehe :/
event.values[0] sondern azimuth ausgeben und vielleicht solltest Du auch den Rückgabewert von Math.toDegrees verwenden...habs jetzt so hinbekommen:
mal ne andere Frage. wenn ich das Smartphone senkrecht nach oben halte, bekomme ich den Wert 0 , wenn ich jetzt links oder rechts gehe geht der Wert nach oben, alles normal soweit.
Wie bekomme ich es hin das wenn das Smartphone senkrecht nach oben steht, der Wert bei 90 beginnt und nach runter geht.
Java:
  private SensorEventListener mySensorEventListener = new SensorEventListener() {
        public void onAccuracyChanged(Sensor sensor, int accuracy) {
        }

        public void onSensorChanged(SensorEvent event) {
            switch (event.sensor.getType()) {
                case Sensor.TYPE_MAGNETIC_FIELD:
                    mags = event.values.clone();
                    break;
                case Sensor.TYPE_ACCELEROMETER:
                    accels = event.values.clone();
                    break;
            }

            if (mags != null && accels != null) {
                gravity = new float[9];
                magnetic = new float[9];
                SensorManager.getRotationMatrix(gravity, magnetic, accels, mags);
                float[] outGravity = new float[9];
                SensorManager.remapCoordinateSystem(gravity, SensorManager.AXIS_X, SensorManager.AXIS_Z, outGravity);
                SensorManager.getOrientation(outGravity, values);

                azimuth = values[0] ;
                pitch = values[1] ;
                roll = values[2] ;
                mags = null;
                accels = null;

                xValue.setText("X: " + Math.toDegrees(azimuth));
                yValue.setText("Y: " + Math.toDegrees(pitch));
                zValue.setText("Z: " + Math.toDegrees(roll));

            }

        }
    };
}
Zuletzt bearbeitet:
Also ich hatte vor einiger Zeit mal was mit LibGDX gemacht. Da war da so, dass Ich 0 hatte, wenn das Handy senkrecht steht, und der Wert beim Linkskippen negativ, und beim Rechtskippen positiv wird. Es gibt da auch 3 Drehachsen schau doch mal in der Dokumentation nach.
Soweit ich weiß müssten Werte zwischen -10 und 10 zurück kommen.Du bekommst Werte zwischen -90 und +90
Der Beschleunigungssensor gibt Werte von -10 bis 10 zurückwarum sollten bei einem Winkel Werte zwischen -10 und 10 rauskommen?
mihe7
Top Contributor
Math.toDegrees gibt einen Winkel zurück.Der Beschleunigungssensor gibt Werte von -10 bis 10 zurück
Dann dürfte ja alles funktionieren …?Math.toDegrees gibt einen Winkel zurück.
mihe7
Top Contributor
Hab das jetzt mal getestet.
getOrientation liefert Winkel im Bogenmaß. Gem. Doku wäre pitch z. B. der Winkel zwischen "Displayebene" und "Bodenebene" im Bereich von -PI bis +PI. Das ist auch in meinem Test so, allerdings mit einem Wertebereich zwischen -PI/2 und +PI/2, liegt vermutlich an der ermittelten Rotationsmatrix.
Legt man das Gerät flach hin, so dass man das Display sieht, ist der Winkel 0. Senkt man nun die Oberseite des Geräts nach unten ab (bzw. hebt man die Unterseite an), steigt der Winkel an. Verhält sich also genau, wie in der Doku beschrieben.
habs jetzt so hinbekommen:
Java:
if (mags != null && accels != null) {
                gravity = new float[9];
                magnetic = new float[9];
                SensorManager.getRotationMatrix(gravity, magnetic, accels, mags);
                float[] outGravity = new float[9];
                SensorManager.remapCoordinateSystem(gravity, SensorManager.AXIS_X, SensorManager.AXIS_Z, outGravity);
                SensorManager.getOrientation(outGravity, values);

                roll = values[2] ;
                mags = null;
                accels = null;
                double degree = Math.toDegrees(roll);

                if (degree < 0) {

                    degree *= -1;
                    zValue.setText(Math.round(degree) + "°");

                }

                    else {

                    zValue.setText(Math.round(degree) + "°");
                }

            }


        }
    };
}danke🙂double degree = Math.abs(Math.toDegrees(roll));
bis 180° will ich eigentlich nicht gehen. Ich mache ne App zur Ladungssicherung und da misst man nur von 0 bis 90grad.
Sprich das Smartphone wird links und rechts nur um 90grad gedreht. Das Handy zeigt ja 0° an wenn ich das Handy gerade halte. Es sollte aber 90° anzeigen und wenn ich das Handy jetzt um 90° drehe auf 0° fallen. Fällt mir gerade schwer das zu erklären XD
Sprich das Smartphone wird links und rechts nur um 90grad gedreht. Das Handy zeigt ja 0° an wenn ich das Handy gerade halte. Es sollte aber 90° anzeigen und wenn ich das Handy jetzt um 90° drehe auf 0° fallen. Fällt mir gerade schwer das zu erklären XD
X
Xyz1
Gast
Bei mir schauen die Accelerometerwerte so aus, wenn das Schmierphone auf dem Tisch liegt😀 :
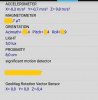
Bin mir nicht ganz sicher aber 9,8 müsste die g-Kraft nahe der Erdoberfläche/NN sein,
X und Y dürften 0 sein - und der Z-Rotation Vector Sensor-Wert dürfte ebenfalls 0 sein, wenn mein Tisch gerade wäre? 😀
Alle anderen dürften stimmen.
Bin mir nicht ganz sicher aber 9,8 müsste die g-Kraft nahe der Erdoberfläche/NN sein,
X und Y dürften 0 sein - und der Z-Rotation Vector Sensor-Wert dürfte ebenfalls 0 sein, wenn mein Tisch gerade wäre? 😀
Alle anderen dürften stimmen.
nicht gedreht => degrees = 0°; 90 - degrees = 90 °
um 45 grad (nach links oder rechts) gedreht: degrees = 45 °; 90 - degrees = 45 °
um 90 grad gedreht: degrees = 90 °; 90 - degrees = 0°
Wenn Du Werte größer 90° nicht zulassen willst, dann
90 - Math.min(90, degrees)
genau so habe ich es gemeint mihe7. Wenn ich das jetzt aber verwende, und das Handy nach links drehe geht der Wert von 90 auf 0 dann 1 , 2 , 4 usw bis 90
Bei mir schauen die Accelerometerwerte so aus, wenn das Schmierphone auf dem Tisch liegt😀 :
Anhang anzeigen 11371
Bin mir nicht ganz sicher aber 9,8 müsste die g-Kraft nahe der Erdoberfläche/NN sein,
X und Y dürften 0 sein - und der Z-Rotation Vector Sensor-Wert dürfte ebenfalls 0 sein, wenn mein Tisch gerade wäre? 😀
Alle anderen dürften stimmen.
Hast da aber viele Sonsoren XD
X
Xyz1
Gast
Das haben doch viele Handys. 😉Hast da aber viele Sonsoren
mihe7
Top Contributor
Ja, und?genau so habe ich es gemeint mihe7. Wenn ich das jetzt aber verwende, und das Handy nach links drehe geht der Wert von 90 auf 0 dann 1 , 2 , 4 usw bis 90
Erklär doch mal, welche Werte Du in welcher Lage bekommst (EDIT: ohne einer meiner Umrechnungen) und welche Werte Du haben möchtest.
mihe7
Top Contributor
Evtl. bin ich heut zu doof, aber ich kann da gar nichts rauslesen.hoffe konnte es etwas besser darstellen
Bitte folgende Infos:
Handy in 3 Uhr Lage: ausgegeben wird Winkel x, ich möchte Winkel y
Handy in 1:30 Uhr Lage: ausgegeben wird Winkel x, ich möchte Winkel y
Handy in 0 Uhr Lage: ausgegeben wird Winkel x, ich möchte Winkel y
Handy in 10:30 Uhr Lage: ...
Handy in 9 Uhr Lage: ...
Handy in 7:30 Uhr Uhr Lage: ...
..
Die Seite des Handys, die man am Ohr hat, zeigt auf der Uhr dabei nach außen. Die Ausgabe, bitte ohne weitere Umrechnungen angeben.
X
Xyz1
Gast
Bin heute auch zu blöd und möchte auch raw values haben....
Auch bei der Interpretation.... Misst ein Accelerometer Geschwindigkeitsarbeit, Beschleunigung, Lage oder potentielle bzw kinetische Energie??😕
Wenn Du Werte um 10 bekommst dann sind das möglicherweise g: https://stackoverflow.com/questions/5871429/accelerometer-data-how-to-interpret
90Grad wären ungefähr 1,5g...
mihe7
Top Contributor
Die Beschleunigung.Misst ein Accelerometer Geschwindigkeitsarbeit, Beschleunigung, Lage oder potentielle bzw kinetische Energie??
X
Xyz1
Gast
Das hat Dir der Mephisto gesagt😛 (Sorry)Die Beschleunigung.
Aber dann macht es doch keinen Sinn diese in Grad umrechnen zu wollen...
schlaf gut 🙂
mihe7
Top Contributor
Wer sonst? 😀Das hat Dir der Mephisto gesagt
Warum nicht?Aber dann macht es doch keinen Sinn diese in Grad umrechnen zu wollen...
X
Xyz1
Gast
Ist das wirklich kein Lagesensor?
mihe7
Top Contributor
Ich noch keinen ausgebaut aber beschrieben ist, dass Beschleunigungskräfte gemessen werden. Wikipedia beschreibt, dass es sich wohl um MEMS-Sensoren handelt, die über "Federn" die Beschleunigung messen. Wenn man sich das durchliest: irre, das Zeug.Ist das wirklich kein Lagesensor?
X
Xyz1
Gast
Evtl. bin ich heut zu doof, aber ich kann da gar nichts rauslesen.
Bitte folgende Infos:
Handy in 3 Uhr Lage: ausgegeben wird Winkel x, ich möchte Winkel y
Handy in 1:30 Uhr Lage: ausgegeben wird Winkel x, ich möchte Winkel y
Handy in 0 Uhr Lage: ausgegeben wird Winkel x, ich möchte Winkel y
Handy in 10:30 Uhr Lage: ...
Handy in 9 Uhr Lage: ...
Handy in 7:30 Uhr Uhr Lage: ...
..
Die Seite des Handys, die man am Ohr hat, zeigt auf der Uhr dabei nach außen. Die Ausgabe, bitte ohne weitere Umrechnungen angeben.
so 3 Uhr: ist x: 0 grad soll y : 0 grad
1:30 Uhr: ist x : 45 grad soll y : 45 grad
0 Uhr : ist x : 90 grad soll y : 90 grad
10:30 Uhr : ist x : 135 grad soll y : 45 grad
9 Uhr : ist x : 180 grad soll y : 0 grad
🙂
habs jetzt so hinbekommen wie ich es gerne hätte:
Java:
  roll = values[2];
                mags = null;
                accels = null;
                double degree = Math.toDegrees(roll);
                double mapped = 90 - Math.min(90, degree);
                double newvalue = mapped - 180;


                    zValue.setText(Math.round(mapped) + "°");

               if (mapped > 90){

                   newvalue *= -1;
zValue.setText(Math.round(newvalue) + "°");Aktuelle Jobs
-
 Wafios Softwareentwickler Cloud (JAVA/Spring) m/w/d - Reutlingen
- Gestartet von Java_Jobs
- Antworten: 0
-
Inek Senior Java Softwareentwickler (m/w/d) - Siegburg
- Gestartet von Java_Jobs
- Antworten: 0
-
Atos Senior Java Architekt (m/w/d) - Fürth
- Gestartet von Java_Jobs
- Antworten: 0
-
-
FCA Bank Java-Entwickler (m/w/d) (Heilbronn)
- Gestartet von Java_Jobs
- Antworten: 0
Neue Themen
-
Definitive Quelle fuer die Lebenszeit von Java Objekten?
- Gestartet von Robert Zenz
- Antworten: 5
-
-
Erste Versuche mit mustangproject scheitern
- Gestartet von Hein_nieH
- Antworten: 12
-
-
Als nächstes React oder TypeScript lernen?
- Gestartet von Devanther
- Antworten: 16
